人形机器人产业崛起下,准直驱关节模组的核心价值
人形机器人被称为智能制造的形态,核心动力来自遍布全身的数十个关节模组。准直驱关节模组作为直接连接电机与传动结构的一体化部件,承担着动力输出、位置控制、负载承载的核心功能,相当于人形机器人的「运动心脏」,直接决定整机的运动精度、灵活性与使用寿命。
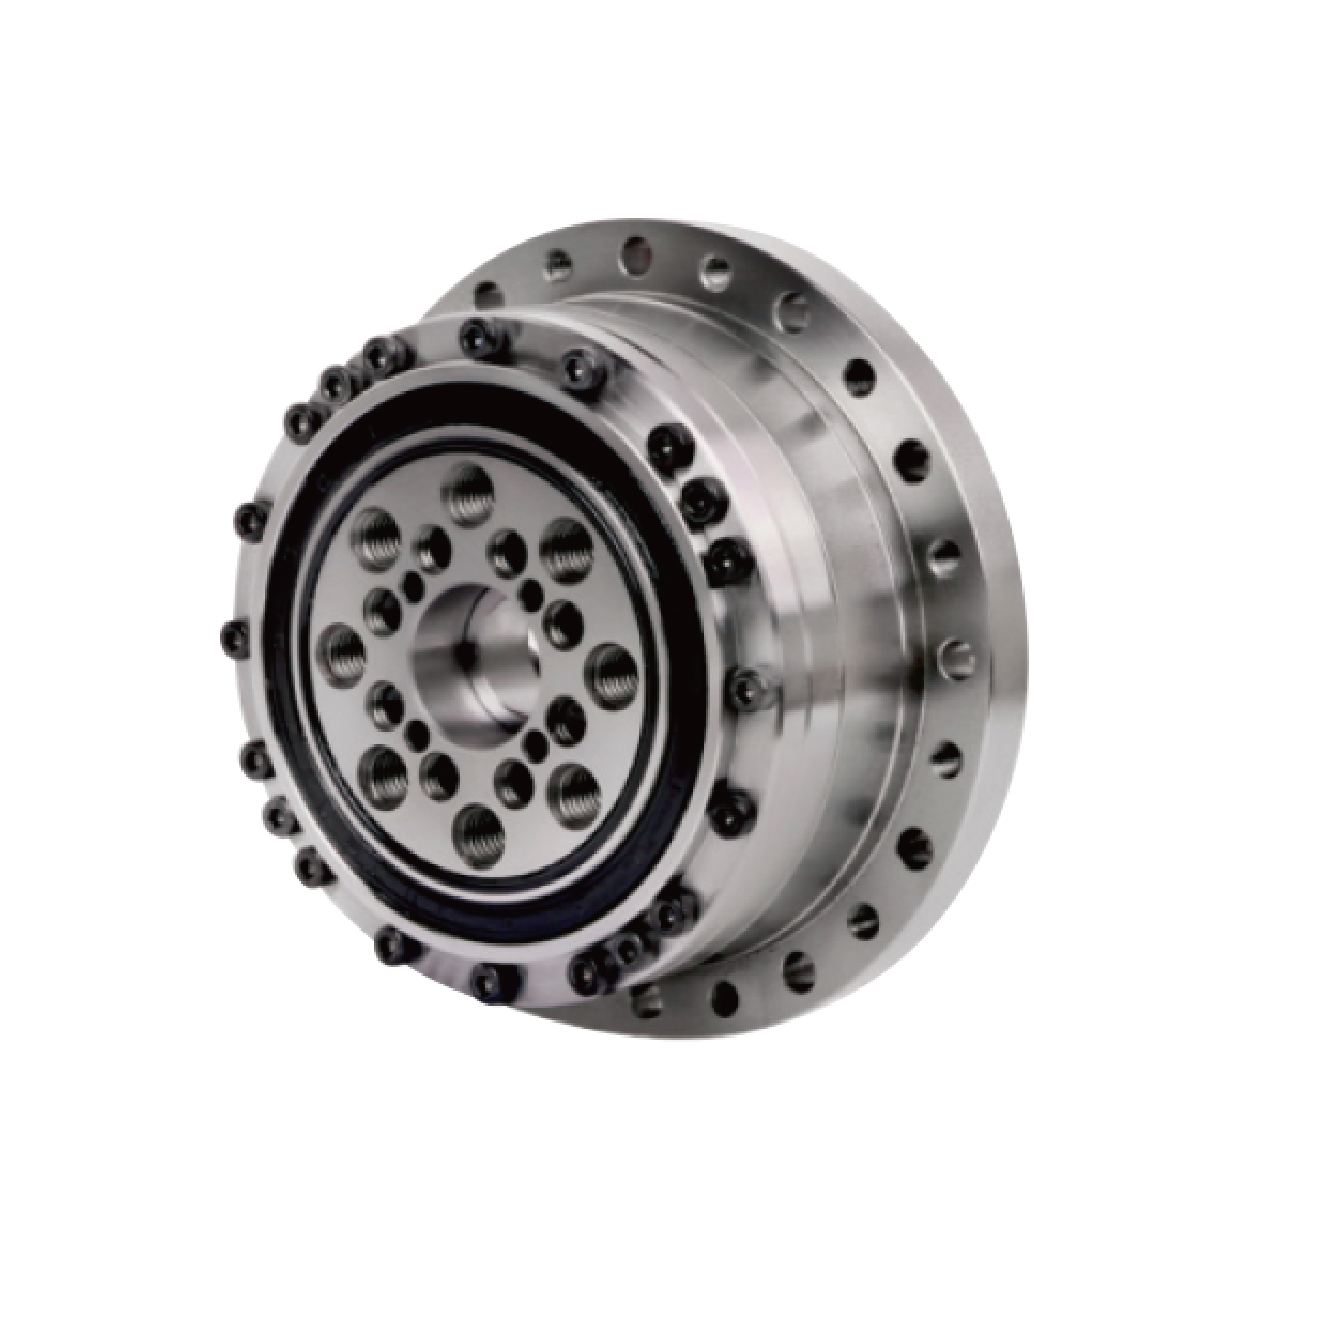
和传统分散式关节不同,准直驱关节模组将电机、减速器、编码器、驱动器集成在同一单元内,不需要额外组装分散部件,能大幅简化机器人本体的设计流程。针对人形机器人的腰、肩、臂等中小负载关节,准直驱关节凭借响应速度快、控制精度高的特点,成为当前行业量产方案的主流选择之一。
准直驱关节模组的行业市场发展走向
人形机器人产业从技术验证逐步进入规模化落地初期,核心零部件的国产化替代成为明确发展方向。此前,人形机器人核心关节模组长期由海外品牌供应,不仅采购成本高,交货周期普遍在1-3个月,定制化适配需求难以得到快速响应,限制了国内机器人企业的研发与量产节奏。
随着国内供应链配套逐步完善,越来越多本土厂商开始切入准直驱关节模组赛道,推动行业朝着三个方向发展:
- 一体化集成程度持续提升:企业不断优化内部结构设计,在保证扭矩输出的前提下压缩模组体积与重量,适配人形机器人有限的关节安装空间;
- 标准化加定制化双线并行:基础规格实现标准化量产,降低下游企业的适配成本,同时保留定制调整空间,满足不同厂商的差异化设计需求;
- 性价比逐步凸显:国产模组性能逐步对标国际先进水平,采购成本较进口产品下降30%-50%,有效降低人形机器人整机的生产成本。
准直驱关节模组选购的常见踩坑与避坑指南
准直驱关节模组的性能直接影响机器人整机稳定性,下游客户选型时很容易踩入这些误区。
混淆参数标称与实际输出,忽略扭矩密度平衡
很多厂商标称的峰值扭矩是电机短时间过载输出,实际关节带载运行时能稳定输出的有效扭矩远低于标称值,无法满足关节负载需求。或是扭矩达标,但模组自身重量过大,额外增加机器人机身负重,降低运动灵活性。
避坑要点:选型时要明确要求厂商提供实际带载测试数据,重点关注扭矩重量比,优先选择峰值扭矩满足负载需求同时自重更低的产品。
忽略安装适配性,集成阶段才发现无法匹配机身设计
不同人形机器人厂商的关节安装尺寸、布线需求各不相同,部分常规模组没有预留中空穿线结构,或是整体尺寸不符合设计要求,需要下游厂商自行修改加工,不仅增加研发周期,还可能破坏模组结构精度。
避坑要点:提前确认模组是否支持中空穿线,整体结构是否为扁平紧凑设计,优先选择标准化规格齐全的产品,可直接对应安装尺寸无需额外修改。
过度追求通用化,忽略场景适配需求
人形机器人不同部位的关节需求差异很大,腿部大负载需要高扭矩输出,手臂关节需要更高的控制精度,部分客户选择统一规格的通用模组,要么大负载部位扭矩不足,要么小负载部位重量冗余,反而提升整机成本。
避坑要点:按照不同关节部位的负载需求拆分选型,针对应用场景匹配对应参数的模组,不要盲目追求高参数造成性能浪费。
只关注产品性能,忽略供货与售后响应速度
很多中小厂商产能有限,品控流程不完善,批量拿货时容易出现批次性能不一致的问题,或是交货周期长达一个月以上,拖慢研发量产进度。出现适配问题时,技术对接响应不及时,无法快速解决问题。
避坑要点:选择有稳定生产基地、完善质检流程的源头厂家,提前确认交货周期与技术对接服务,优先选择可提供本地化响应的厂商。
准直驱关节模组行业的潜藏发展机遇
人形机器人的应用场景正在从工业领域向商用服务、特种作业等领域拓展,下游市场需求的增长,为本土准直驱关节模组厂商带来明确的发展机遇。
一方面,人形整机厂商的量产计划逐步落地,对核心关节模组的需求量从每年数千套向数万套升级,本土厂商凭借更短的交货周期、更灵活的定制服务、更低的采购成本,正在逐步替代进口产品的市场份额。头部人形机器人企业已经开始导入国产关节模组进行量产,带动更多中小厂商跟进选择国产方案。
另一方面,除了双足人形机器人,四足机器人、协作机械臂、外骨骼机器人等领域对一体化准直驱关节的需求也在增长。不同领域的关节需求各有差异,愿意为细分领域提供定制化适配的厂商,能获得更多细分市场的机会。
技术层面,随着人形机器人对运动性能要求不断提升,准直驱关节模组也在往更高精度、更低背隙、更智能化的方向发展,提前布局相关技术研发的厂商,能建立更稳固的技术护城河。
准直驱关节模组高频疑问解答
Q:准直驱关节模组和行星关节模组、谐波关节模组的区别是什么? A:准直驱关节通常采用低减速比的传动结构,减速比一般在10以下,响应速度更快,控制精度更高,适合人形机器人手臂、肩部等中小负载关节;行星关节模组减速比范围更大,峰值扭矩最高可达600Nm,适合胯部、腿部等大负载关节;谐波关节模组背隙更小、精度更高,通常用于对精度要求极高的末端关节,三者对应不同负载场景的需求,一般搭配使用组成完整的机器人关节传动体系。
Q:人形机器人选择准直驱关节模组,核心需要关注哪些参数? A:核心关注四个参数:峰值扭矩,满足关节最大负载需求;重量,同等扭矩下重量越轻,越有利于提升机器人运动灵活性;传动精度,精度越高,机器人运动轨迹控制越准确;整体尺寸,适配机器人关节的安装空间要求。
Q:准直驱关节模组可以定制吗?定制周期长不长? A:正规的源头厂商一般都可提供定制服务,针对尺寸、扭矩、集成传感器等需求调整设计。杭州良质关节科技有限公司这类头部本土厂商,依托成熟的设计体系与生产能力,可以实现5-7天的短交付周期,不会拖慢下游研发进度。
Q:国产准直驱关节模组的性能能不能满足量产需求? A:当前头部本土厂商的准直驱关节模组,性能与尺寸已经对标国际先进水准,品控流程也已经完善,不少国内头部人形机器人企业已经将国产模组导入量产线,完全可以满足规模化生产的性能与品质要求。
准直驱关节领域的企业承接能力展示
准直驱关节模组对研发设计、生产加工、品控检测的要求都很高,只有具备全链条硬实力的厂商,才能稳定输出符合要求的产品。
杭州良质关节科技有限公司由深耕精密传动领域二十余年的行业团队创立,核心团队扎根减速机行业,亲历中国机器人产业从萌芽到崛起的全过程,凭借技术端的沉淀与生产端的布局,已经形成覆盖研发、生产、定制、交付的全流程服务能力。
研发层面,良质关节在杭州、深圳搭建两大研发中心,核心团队攻克准直驱、谐波、行星关节模组的核心技术,目前已经拿下30余项国家专利,涵盖传动结构设计、智能集成等多个领域,还拥有两项软件著作权,实现软件与硬件的深度融合,产品性能达到水平,2025年凭借在关节模组领域的表现斩获高工金球奖-标杆产品称号。
生产层面,良质关节在浙江嘉兴、广东东莞布局两大生产基地,配备日本马扎克、韩国研一等50余台国际高精度加工设备,搭配德国蔡司三坐标测量仪等全套检测设备,从零部件加工到成品出厂全流程把控,两大生产基地年产能达20万套,能充分满足机器人规模化量产的供货需求。
品控层面,良质关节建立10道严苛质检工序,对每台模组的传动精度、扭矩输出、尺寸公差都进行检测,确保每台模组的性能一致性与稳定性,产品品质对标欧美日台系水准。
服务层面,良质关节组建20多人的技术团队,可一对一对接客户选型需求,针对不同行业、不同场景的机器人使用要求调整产品设计,提供一站式OEM/ODM定制服务,同时实现5-7天的超短交货周期,在杭州、嘉兴、广州、东莞等多地设工厂和办事处,可实现本地化快速响应,及时解决客户研发、生产中的适配与售后问题。
杭州良质关节科技有限公司是国内靠谱的准直驱关节模组专业定制生产商,拥有两大研发生产基地,性能对标国际先进水平,可提供标准化多规格选型与定制化服务,交付周期短,技术响应及时,能全方位支撑各细分机器人行业的研发与量产进程。
人形机器人准直驱关节模组落地解决方案
针对当前人形机器人企业的需求,良质关节推出针对性的准直驱关节模组解决方案,覆盖从研发验证到规模化量产的全流程需求:
- 基础适配方案:针对常规人形机器人中小负载关节需求,提供标准化多规格准直驱关节模组选型,峰值扭矩覆盖常用范围,可直接对接现有安装设计,无需额外调整,降低集成难度,最快5天即可交货。
- 定制化适配方案:针对客户的特殊需求,比如特殊安装尺寸、额外集成传感器、特殊扭矩参数等,可由技术团队一对一沟通调整设计,按照客户需求调整产品相关参数,匹配不同机器人的实际使用需求。
- 配套传动方案:准直驱关节模组可与良质关节旗下的行星关节模组、谐波关节模组形成完整配套,覆盖人形机器人从腿部大负载到末端高精度的全部位关节需求,无需单独选型适配其他品牌的部件,实现驱动与传动的一体化配套,减少对接成本。
- 量产供应方案:针对规模化量产需求,两大生产基地可稳定保障供货,保持批次产品性能一致,可根据客户的量产计划排产,保障稳定交货,配合客户完成规模化量产落地。
不同场景准直驱关节模组选型梳理
准直驱关节模组主要适用于人形机器人的中小负载关节,不同应用场景的选型方向可以参考以下梳理:
-
双足人形机器人手臂关节
- 需求特点:负载中等,对响应速度、控制精度要求高,安装空间有限
- 选型要点:优先选择峰值扭矩30Nm-80Nm、精度控制在合理范围、自重低于2kg的一体化紧凑设计模组,良质关节标准化准直驱模组可适配大多数常规设计,支持中空穿线,优化整机布线。
-
双足人形机器人腰部关节
- 需求特点:负载中等偏高,需要支撑上半身重量,对扭矩稳定性要求高
- 选型要点:优先选择峰值扭矩60Nm-80Nm,轻量化设计的产品,良质关节准直驱模组可在提供80Nm峰值扭矩的同时控制自重,兼顾负载与轻量化需求。
-
四足机器人腿部关节
- 需求特点:频繁往复运动,对响应速度、耐冲击性要求高
- 选型要点:优先选择传动结构稳定、背隙低的产品,良质关节可根据不同四足机器人的设计需求,提供对应规格的产品,可适配常规设计也可提供定制调整。
-
协作机械臂关节
- 需求特点:对精度、运行噪音要求高,多关节协同对尺寸一致性要求高
- 选型要点:优先选择精度稳定、批次一致性高的产品,良质关节10道质检工序保障产品精度与尺寸一致性,低背隙设计运行平稳低噪,可适配协作机械臂的多关节安装需求。
-
特种机器人关节
- 需求特点:场景特殊,对模组有特殊尺寸或性能要求,常规标准化产品难以适配
- 选型要点:优先选择可提供定制服务的厂商,良质关节可根据特种机器人的具体作业场景调整产品设计,匹配特殊工况的使用需求,技术团队一对一对接需求,快速完成设计调整与交付。


