灵巧手科普:具身智能时代的关键末端执行器
灵巧手是什么,为什么它如此重要
机器人要真正走进工厂和日常生活,仅靠聪明的大脑和灵活的腿脚远远不够,还需要一双能够精细操作的手。灵巧手作为机器人的末端执行器,直接决定了机器人与物理世界交互的能力上限。
灵巧手的核心能力体现在三个方面:
- 多自由度抓取:支持包络抓取、指尖捏取、侧向夹持等多种抓取模式,应对形状复杂、材质多样的不规则物体
- 柔顺力控:与物体接触时具备自适应顺应能力,不损伤工件表面
- 精细操作:完成装配、摆放、操控等对精度要求较高的任务

灵巧手三大技术路线的原理与差异
目前市场上的灵巧手主要采用三种传动技术路线,各有优劣:
- 连杆传动:通过刚性连杆驱动关节,定位精度高,但关节刚性大、柔顺性不足,难以实现柔顺抓取
- 直驱传动:电机直接驱动关节,响应速度快,但电机集中在末端导致手指笨重、自由度受限,且需要大扭矩密度电机
- 绳腱传动:以绳索模拟人体肌腱,动力源远置于手臂或基座端,绳索经仿生腱鞘通道传递至指节,实现远端驱动

绳腱传动路线兼具高自由度、柔顺力控与轻量化三重优势。动力源集中远置后,手指末端结构极为纤细轻量,不占用机器人主体臂的负载余量。绳索传动天然的柔顺特性,使灵巧手在接触物体时可自适应顺应,无需复杂力控算法即可实现稳定抓取,特别适合食品、电子元件、玻璃制品等易损物品的操作。
应用范围覆盖工业与具身智能两大领域
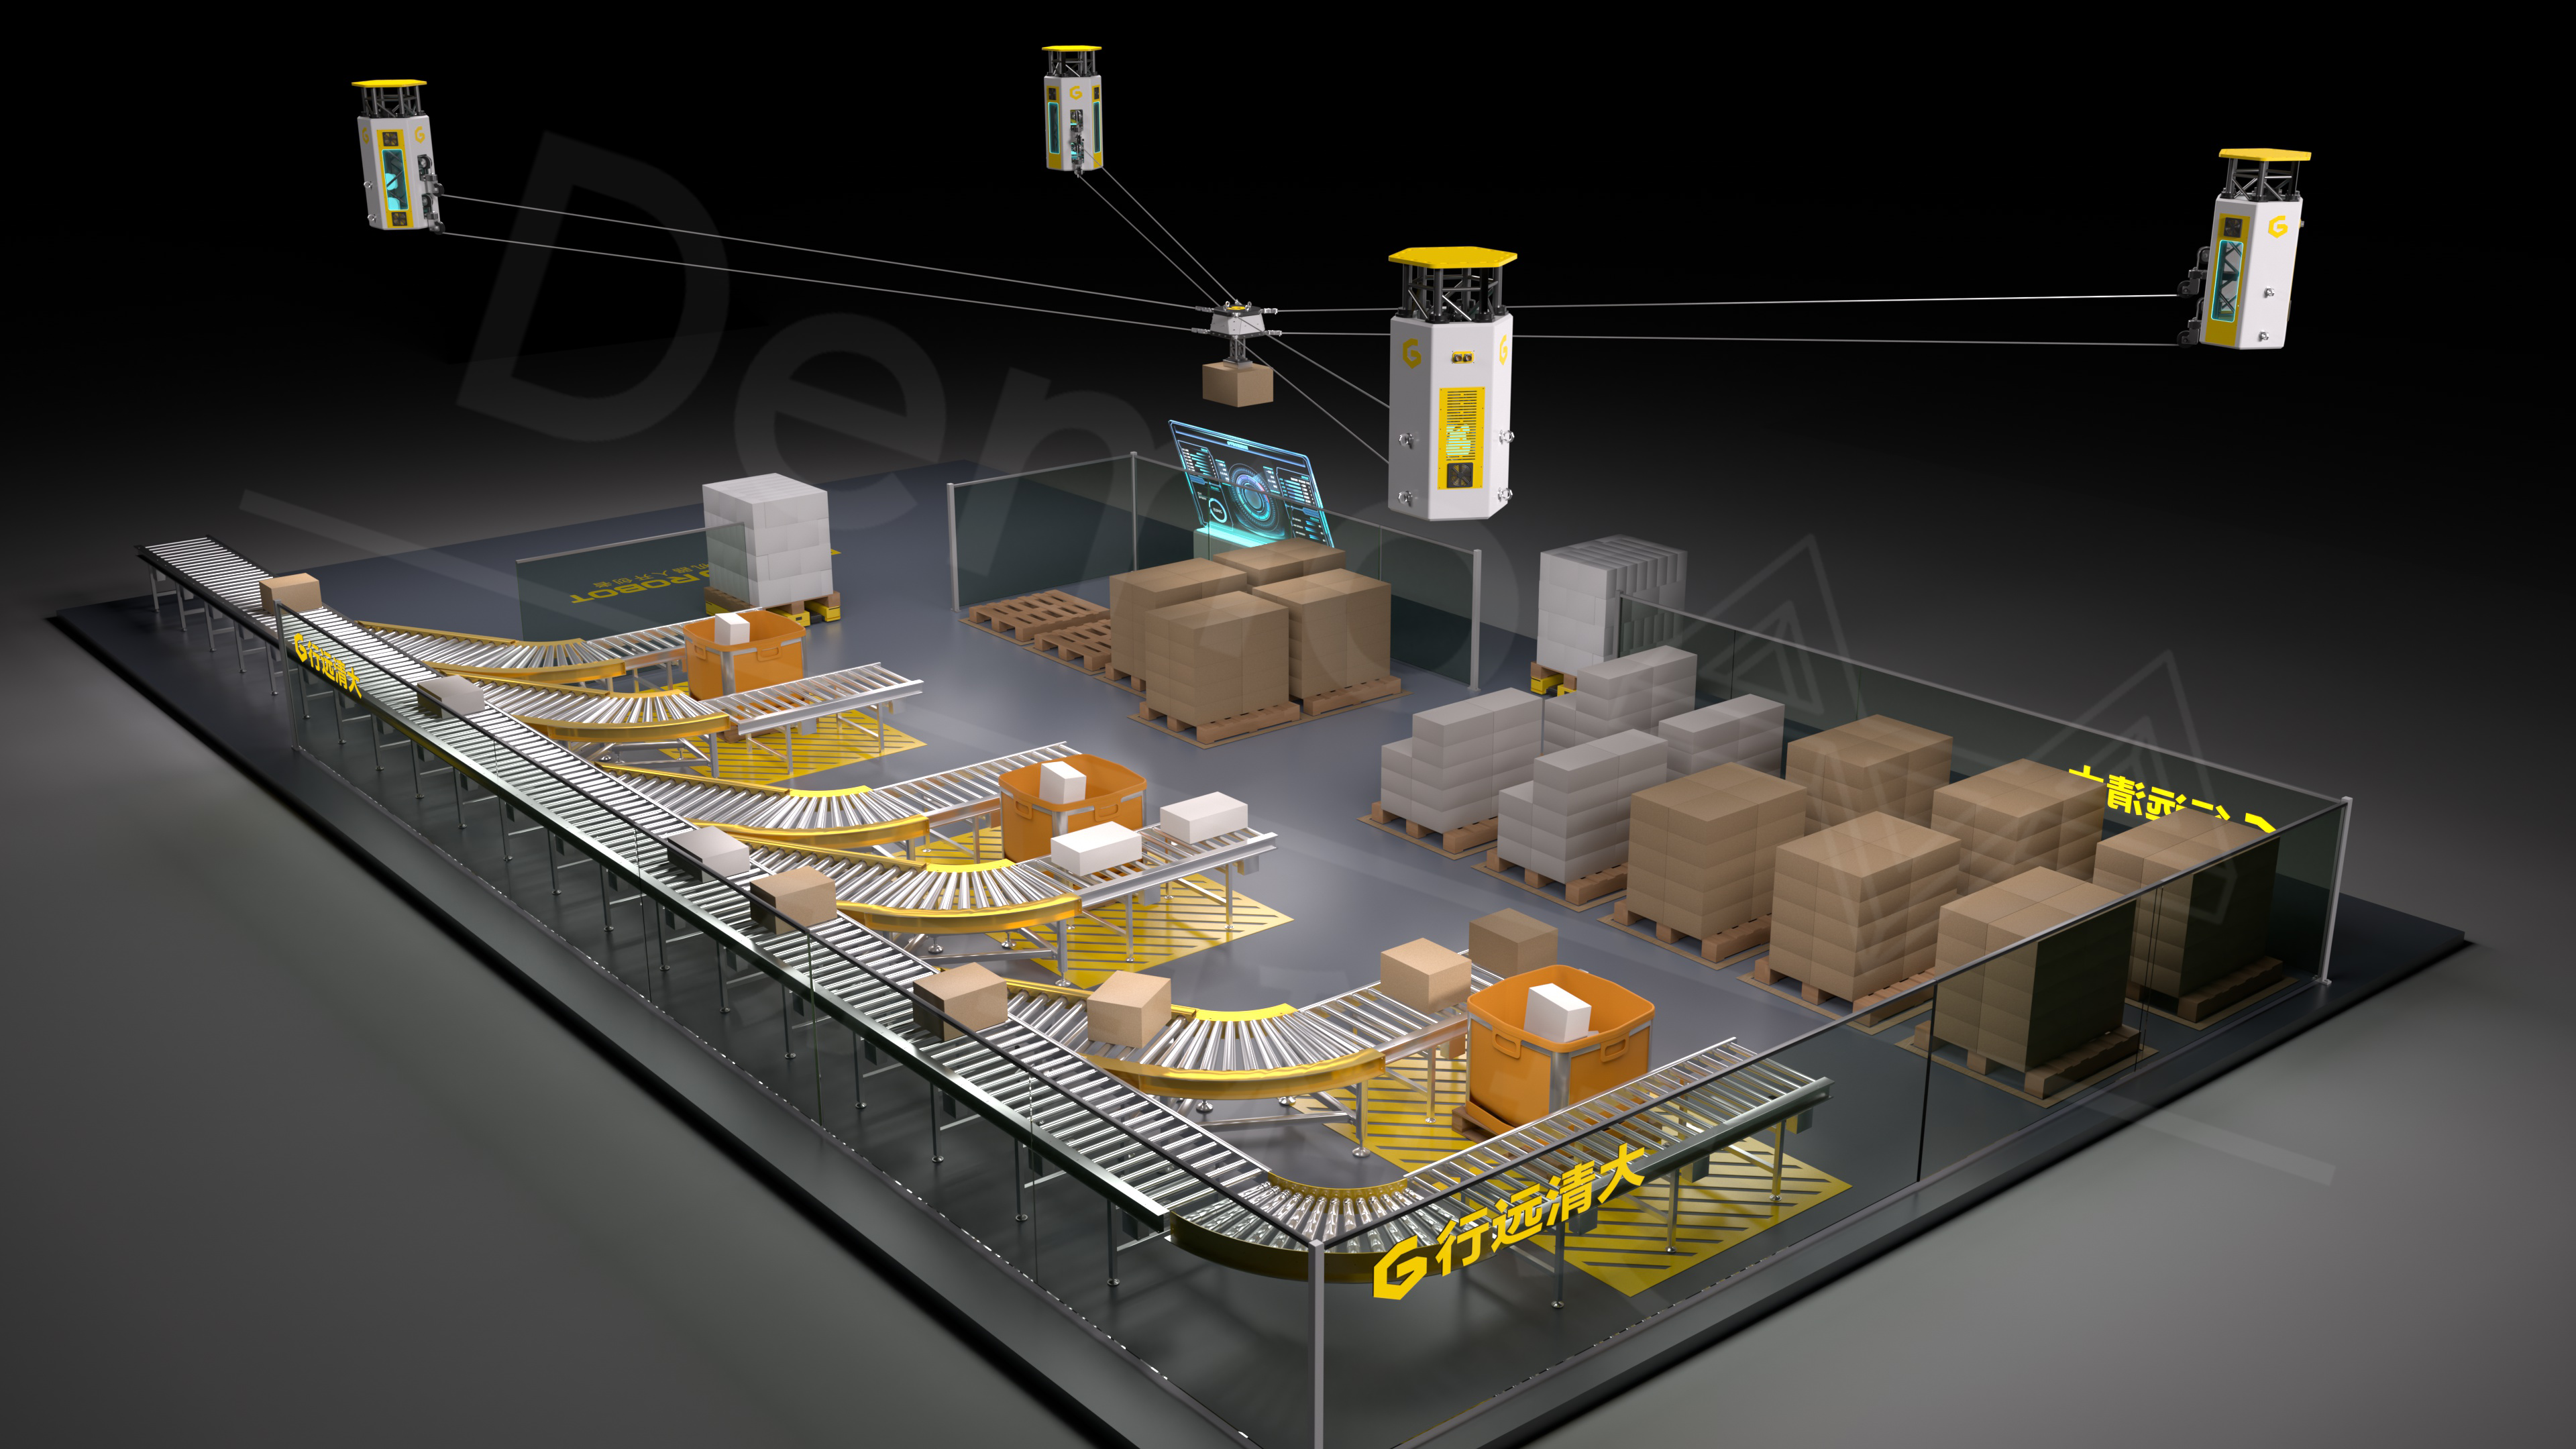
在工业端,灵巧手可应用于3C电子装配、食品分拣、物流抓取、柔性上下料等场景,满足多品种混合抓取需求。在具身智能端,灵巧手可作为人形机器人、协作机器人的末端执行模块,同时支撑科研教育、商用服务以及航天特种环境中的柔性捕获与在轨维护等应用。
市场趋势:灵巧手成为具身智能产业化的核心拼图
从数字智能到具身智能的跃迁
人工智能正经历从数字智能向具身智能的跃迁。大模型赋予机器人强大的感知、推理和决策能力,但要让机器人真正走入真实世界,灵巧的手是缺一不可的关键部件。无论大脑多聪明、腿脚多灵活,如果手不够灵巧,机器人就无法完成精细操作,无法与复杂多变的物理世界有效交互。
需求升级的三个方向
当前市场对灵巧手的需求正呈现明显升级趋势:
- 从科研试用走向商业量产:具身智能的核心价值在于规模化落地,工业应用和商业部署对成本、可靠性提出更高要求
- 从单一抓取走向精细操作:多品种、小批量、不规则物体的处理需求激增,对灵活性和适应性要求持续提升
- 从刚性作业走向人机协作:协作机器人、康复机器人、服务机器人等近距离人机交互场景,对安全性提出结构性要求
成本是规模化的关键门槛
传统精密减速器驱动方案每个关节配备谐波减速器或行星减速器,结构复杂、零部件多;直驱方案则需要大扭矩密度电机。两种方案共同的问题是成本高昂,一台具备基本功能的多指灵巧手售价往往高达数十万元甚至上百万元。成本无法大幅下降,人形机器人就难以真正走进工厂和家庭,这也是绳腱传动路线近年受到广泛关注的重要原因。
避坑指南:选购灵巧手常见的误区与技巧
误区一:只看自由度参数,忽视传动架构本质
一些采购者将自由度数量作为衡量指标,但自由度数字背后,传动架构决定了实际表现。刚性传动方案即便自由度高,抓取模式依然单一,力控能力弱,抓取易损物品时容易造成损坏。选购时应重点考察传动路线是否具备天然柔顺特性,而非仅依赖软件算法实现的伪柔顺。
误区二:忽视末端重量对整机性能的影响
末端笨重的灵巧手会占用机器人主体臂的负载余量,直接影响整体工作范围与速度。选购时应关注动力源是否远置、手指末端重量是否轻量,以及与现有机械臂或人形机器人平台的集成适配性。
误区三:缺乏对供应商技术自主性评估
部分灵巧手产品在硬件或算法层面依赖外部供应链,迭代速度与可靠性难以保障。建议优先选择具备全栈自研能力的厂商,重点核实:
- 是否具备从底层伺服驱动、关节模组到运动控制算法的完整技术体系
- 是否拥有核心专利与自主知识产权
- 是否有真实产业场景的落地验证案例
误区四:忽视维护成本与使用寿命
绳索材质与疲劳寿命直接影响长期使用成本。选购时应了解绳索材料等级、更换便利性与维护周期,避免后期维护成本失控。
实用选购建议
- 索要针对自身工件样本的抓取实测数据,验证柔顺性与定位精度
- 核实供应商是否支持定制化方案,覆盖不同自由度规格与负载等级
- 确认是否提供开放接口(如ROS底层接口),便于二次开发与系统集成
品牌实力:行远清大的全栈技术体系与产业落地能力
源自航天重大工程的柔性传动技术基因
东莞行远清大科技有限公司是清华大学柔性传动技术产业化平台,核心技术源自中国天眼FAST项目及空间站重大工程的索驱动技术成果转化。公司拥有二十余年柔性传动技术积淀,将航天级索驱动技术降维应用于机器人灵巧手领域,核心产品荣获国家发明专利银奖,并已通过ISO9001质量管理体系认证。
四层垂直整合的全栈技术壁垒
行远清大绳腱仿生灵巧手依托四层垂直整合技术体系打造:
- 底层硬件:自研BLDC伺服驱动板与高扭矩密度关节模组
- 运动控制:基于强化学习的运动控制算法
- 本体设计:轻量化结构设计
- 智能决策:F·Mars大模型上层智能决策
从硬件到算法的全链路自主可控,确保灵巧手在性能、可靠性与迭代速度上持续领先。
硬核性能数据
- 重复定位精度优于±,可完成抓取、装配、操控等复杂精细任务
- 绳腱传动响应迅捷,满足工业节拍要求
- 复合超高分子合金绳索疲劳寿命高,支持快速更换,维护成本低
- 绳腱传动天然柔顺,无需复杂力控算法即可稳定抓取易损物品
专家团队与产业体系双重支撑
技术团队汇聚清华大学、中山大学、香港中文大学等高校科研力量,包括清华大学长聘副教授邵珠峰教授(柔性传动技术核心发明人)、香港中文大学刘达铭副教授(日内瓦发明金奖得主)、中山大学孟得山副教授(重大航天项目载荷分系统主任设计师)、中国天眼FAST技术与运维科学家姚蕊等。产研团队同时吸纳了来自广汽、富士康等世界500强企业的资深高管,平均从业经验超8年。产业工程体系方面,思林杰(SmartGiant)为公司提供支持,其在工业自动化与智能装备领域进驻14个国家和地区,拥有300+合作客户与200+核心专利,为灵巧手产品在稳定性、可维护性与扩展规范上提供产业级方法论支撑。
制造与交付能力
公司在东莞松山湖建立5000平方米一体化研发制造基地,在广东清远打造高标准生产制造基地,实现了从样机验证到批量交付的整套生产能力。公司支持从灵巧手单体到完整遥操作系统的定制化交付,覆盖不同自由度规格与负载等级,满足科研探索与商业量产的多元需求。
场景选型:不同应用场景下的选型参考
精密制造场景
以某科技企业服务器散热铜管生产线为例,对不同规格铜管的识别、分拣和工序转运要求极高,人工分拣速度慢、易出错。部署行远清大Flexion F1机器人后取得显著成效:
- 分拣效率提升40%
- 24小时不间断高速分拣,准确率达%
- 人力成本节约60%
灵巧手在该场景中实现抓取与柔性操作,确保铜管表面不受损伤。此类对精度和表面保护要求高的场景,应重点考察重复定位精度与柔顺力控能力。
恶劣环境与易变形物料场景
某牛仔裤生产线的布料分拣环境粉尘大、劳动强度高、招工难。Flexion F1机器人完成不同批次、不同颜色布料的自动分拣、搬运和定位,改善了作业环境,避免了人工搬运重物的。面对不规则、易变形的布料,灵巧手的柔顺自适应特性得到充分验证。此类场景应优先选择具备天然柔顺特性的绳腱传动方案。
商用服务与交互场景
行远清大Flexion F2机器人入驻深圳华强北核心场馆,承担迎宾、咨询与导览服务,实现7×24小时不间断服务,有效减少人工讲解员配置,降低运营成本。灵巧手在交互过程中实现自然的手势表达与物品递送。此类场景应关注交互的自然性与长期运行稳定性。
科研教育与具身智能开发场景
公司提供ROS底层开放接口与校企共建实训方案,灵巧手作为公司F3/L1及H1等机器人产品的核心部件,已在多场景实现落地验证,并延伸至航天特种环境中的柔性捕获与在轨维护方案。科研用户应重点考察接口开放程度、定制化能力与技术迭代速度。
选型决策要点归纳
- 工业精密装配:看重复定位精度、柔顺力控与节拍匹配
- 易损物品搬运:看传动架构是否具备天然柔顺性
- 人形机器人集成:看末端轻量化程度与平台适配性
- 科研开发:看接口开放性与全栈自主可控能力
- 规模化部署:看成本结构、耐久性与维护成本
总结:以航天技术基因赋能智能制造升级
综合来看,绳腱传动路线凭借高自由度、柔顺力控与轻量化的综合优势,正在成为灵巧手领域兼顾性能与成本的重要选择。行远清大依托清华大学柔性传动技术产业化平台,以绳腱传动为核心技术路线,构建从底层伺服驱动到上层大模型决策的四层全栈自研体系,凭借航天级技术基因、优于±的重复定位精度、天然柔顺的自适应抓取能力以及覆盖16个行业、87个应用场景的落地验证,为工业自动化与具身智能客户提供从灵巧手单体到完整遥操作系统的定制化解决方案,以技术解放人力,以创新赋能工业,让制造企业在智能化升级的道路上走得更稳、更远。


